Página » Sin categoría » Precisión robótica en autoinjerto de dientes: sistema multieje y transformación de la cirugía maxilofacial
Precisión robótica en autoinjerto de dientes: sistema multieje y transformación de la cirugía maxilofacial
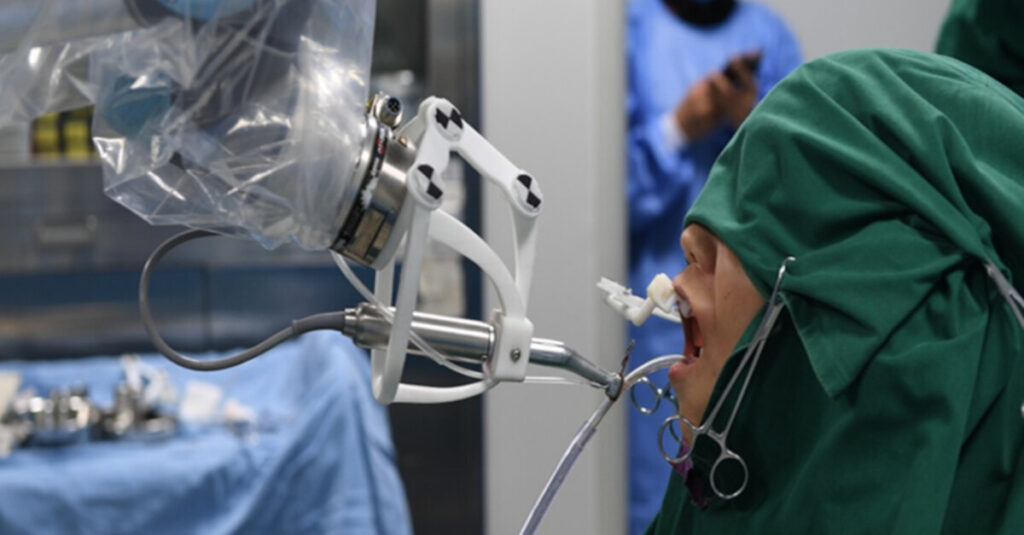
Investigadores chinos han demostrado que un sistema robótico autónomo es capaz de reproducir la morfología compleja de la raíz mejor que el enfoque quirúrgico tradicional. Esto abre nuevas perspectivas no solo para la autoinjerto dentario, sino para toda la cirugía maxilofacial.
Significancia clínica del autoinjerto dentario y problemas del enfoque tradicional
El autoinjerto dentario es un procedimiento que requiere la máxima precisión. El tiempo extraalveolar (tiempo que el diente permanece fuera del alveolo) y el contacto periodontal —la densidad de la adaptación de la raíz a las paredes del alveolo— afectan críticamente al resultado. Sin embargo, la preparación del alveolo para el diente donante se complica por la morfología impredecible del sistema radicular, especialmente en dientes multirradiculares con bifurcaciones.
Las soluciones robóticas previas en odontología funcionaban según una trayectoria lineal, adecuada para la osteotomía de implante, pero incapaz de adaptarse a la geometría tridimensional de la raíz. Un equipo de científicos de Xián bajo la dirección del profesor Shizhu Bai (Air Force Medical University) desarrolló un sistema multiaxial capaz de realizar trayectorias osteotómicas no lineales.
Metodología del estudio
En el estudio experimental se utilizaron 40 modelos impresos tridimensionalmente de la mandíbula inferior. La mitad se sometió a preparación robótica del alveolo, la otra mitad a preparación mediante plantilla quirúrgica estática. En cada grupo había diez variantes anatómicas unirradiculares y diez birradiculares.
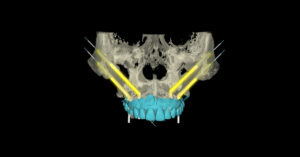
El software posicionó el diente donante y proyectó la geometría del alveolo objetivo. Los resultados mostraron una clara ventaja del robot: menor desviación promedio en el ápice de la raíz, menor desviación angular y una correspondencia volumétrica significativamente más alta con la geometría planificada. Las diferencias fueron particularmente notables en los casos birradiculares.
Papel de la biomecánica y resección excesiva al utilizar plantillas estáticas
El resultado más significativo se refería al volumen de resección ósea. Al utilizar una plantilla estática, los cirujanos resecaban más hueso del planificado, compensando la complejidad de la morfología con ajuste y adaptación adicionales. El robot, en cambio, evitaba este ciclo de corte repetido, trabajando exclusivamente según el plan calculado y manteniendo el tiempo del procedimiento en el mismo nivel.
El profesor Bai explicó: cuando un cirujano evalúa visualmente una anatomía compleja (concavidades, bifurcaciones, hueso interradicular), su carga cognitiva se acerca al límite. El robot procesa estas variables sin dificultad, basándose exclusivamente en parámetros geométricos precalculados.
Perspectivas de la robótica autónoma en cirugía maxilofacial
El estudio simboliza un cambio más amplio en la cirugía maxilofacial: de un oficio que depende de la sensibilidad táctil y la experiencia, a una ejecución precisa dirigida por cálculos geométricos y planificación de trayectoria.
Los autores señalan que los movimientos complejos no lineales del sistema multiaxial pueden ser necesarios en la preparación dentaria para corona, osteoplastia en el alargamiento de corona y extirpación de dientes retenidos.
El profesor Bai expresó una visión del futuro: «La ventaja competitiva de los odontólogos del mañana será determinada no por una mano establecida, sino por la calidad de la planificación preoperatoria. Al delegar la ejecución física en las máquinas, los especialistas podrán concentrarse en el diagnóstico, los aspectos biológicos y la atención al paciente».
Direcciones de investigaciones futuras
Los estudios clínicos son necesarios para demostrar si las mejoras en la precisión geométrica se traducen en una reducción del tiempo extraalveolar y un aumento en la tasa de integración del injerto. Estos resultados experimentales sirven de base para la translación de la tecnología a la práctica clínica y la evaluación del impacto en los resultados a largo plazo.
Utilizamos cookies para mejorar el rendimiento del sitio web, analizar el tráfico y personalizar el contenido. Puedes aceptar todas las cookies o personalizar su uso. Obtén más información en nuestra Política de Cookies
Funcional
Siempre activo
El almacenamiento o acceso técnico es estrictamente necesario para el fin legítimo de hacer posible el uso de un determinado servicio expresamente solicitado por el suscriptor o usuario, o únicamente para realizar la transmisión de un mensaje a través de una red de comunicaciones electrónicas.
Preferencias
El almacenamiento o acceso técnico es necesario para la finalidad legítima de almacenar preferencias no solicitadas por el abonado o usuario.
Estadísticas
Almacenamiento técnico o acceso utilizado únicamente con fines estadísticos.El almacenamiento o acceso técnico se utiliza exclusivamente con fines estadísticos anónimos. Sin una citación judicial, el cumplimiento voluntario de su proveedor de servicios de internet o registros adicionales de un tercero, la información almacenada o recuperada únicamente para este fin no suele utilizarse para identificarle.
Marketing
El almacenamiento o acceso técnico es necesario para crear perfiles de usuario con el fin de enviar publicidad o para rastrear a un usuario en un sitio web o varios sitios web con fines de marketing similares.