Main » Технологии » Робототехническая точность в аутотрансплантации зуба: многоосевая система и трансформация челюстно-лицевой хирургии
Робототехническая точность в аутотрансплантации зуба: многоосевая система и трансформация челюстно-лицевой хирургии
Китайские исследователи продемонстрировали, что автономная роботизированная система способна воспроизвести сложную морфологию корня лучше, чем традиционный хирургический подход. Это открывает новые перспективы не только для аутотрансплантации зуба, но и для всей челюстно-лицевой хирургии.
Клиническая значимость аутотрансплантации и проблемы традиционного подхода
Аутотрансплантация зуба — процедура, требующая максимальной точности. Экстраальвеолярное время (время нахождения зуба вне лунки) и периодонтальный контакт — плотность прилегания корня к стенкам альвеолы — критически влияют на исход. Однако подготовка альвеолы под донорский зуб осложняется непредсказуемой морфологией корневой системы, особенно при мультикорневых зубах с бифуркациями.
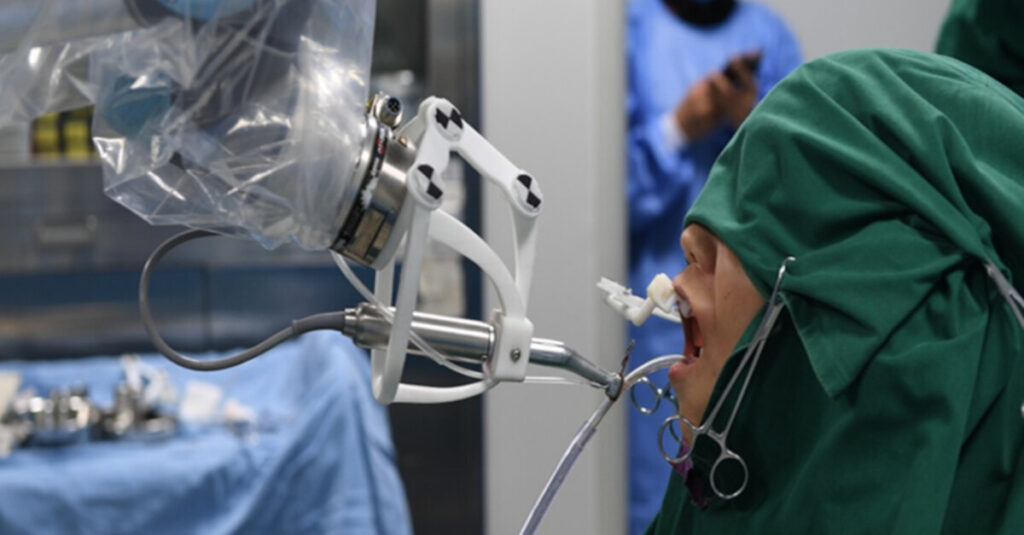
Предыдущие робототехнические решения в стоматологии работали по линейной траектории, пригодной для имплантационной остеотомии, но неспособной адаптироваться к трёхмерной геометрии корня. Команда учёных из Сианя под руководством профессора Шичжу Бая (Air Force Medical University) разработала многоосевую систему, способную выполнять нелинейные остеотомические пути.
Методология исследования
В экспериментальном исследовании использовались 40 трёхмерно напечатанных моделей нижней челюсти. Половина подверглась роботизированной подготовке альвеолы, половина — подготовке с использованием статического хирургического шаблона. В каждой группе по десять однокорневых и десять двукорневых анатомических вариантов.
Программное обеспечение позиционировало донорский зуб и проектировало геометрию целевой альвеолы. Результаты показали явное преимущество робота: меньшее среднее отклонение на апексе корня, более низкое угловое отклонение и значительно более высокое объёмное соответствие спланированной геометрии. Различия были особенно заметны в двукорневых случаях.
Роль биомеханики и избыточная резекция при использовании статических шаблонов
Наиболее значимый результат касался объёма костной резекции. При использовании статического шаблона хирурги удаляли больше кости, чем планировалось, компенсируя сложность морфологии дополнительным подгоном и адаптацией. Робот же избегал этого цикла повторного разреза, работая исключительно по рассчитанному плану и при этом сохраняя время процедуры на том же уровне.
Профессор Бай пояснил: когда хирург визуально оценивает сложную анатомию (вогнутости, бифуркации, межкорневую кость), его когнитивная нагрузка приближается к пределу. Робот обрабатывает эти переменные без затруднений, опираясь исключительно на заранее рассчитанные геометрические параметры.
Перспективы автономной робототехники в челюстно-лицевой хирургии
Исследование символизирует более широкий сдвиг в челюстно-лицевой хирургии: от ремесла, зависящего от тактильной чувствительности и опыта, к точному исполнению, управляемому геометрическими расчётами и планированием траектории.
Авторы отмечают, что сложные нелинейные движения многоосевой системы могут потребоваться при препарировании зуба под коронку, остеопластике при удлинении коронки и удалении ретинированных зубов.
Профессор Бай высказал видение будущего: «Конкурентное преимущество стоматологов завтрашнего дня будет определяться не установившейся рукой, а качеством предоперационного планирования. Делегируя физическое исполнение машинам, специалисты смогут сосредоточиться на диагностике, биологических аспектах и уходе за пациентом».
Направления будущих исследований
Клинические исследования необходимы, чтобы доказать, переходят ли улучшения геометрической точности в сокращение экстраальвеолярного времени и повышение приживаемости трансплантата. Данные экспериментальные результаты служат основой для перевода технологии в клиническую практику и оценки влияния на долгосрочные исходы.
Отказ критического оборудования способен парализовать весь рабочий процесс кабинета. От диагностики проблемы до переноса приёмов пациентов и поиска специалиста практика
«`html Современная имплантология всё чаще обращается к синергии различных технологий навигации, подбирая наиболее эффективный метод для каждого клинического сценария. Представленный
Мы используем файлы cookie для повышения производительности сайта, анализа трафика и персонализации контента. Вы можете принять все файлы cookie или настроить их использование. Подробнее см. в нашей Политике использования файлов cookie.
Функционал
Always active
Техническое хранение или доступ строго необходимы для законной цели сделать возможным использование конкретной услуги, прямо запрошенной абонентом или пользователем, или исключительно для цели осуществления передачи сообщения по электронной коммуникационной сети.
Настройки
Техническое хранилище или доступ необходимы для законной цели сохранения предпочтений, которые не запрашиваются абонентом или пользователем.
Статистика
Техническое хранилище или доступ, используемые исключительно в статистических целях.Техническое хранилище или доступ, используемые исключительно для анонимных статистических целей. Без повестки в суд, добровольного согласия со стороны вашего интернет-провайдера или дополнительных записей от третьей стороны информация, хранящаяся или извлекаемая только для этой цели, обычно не может быть использована для вашей идентификации.
Маркетинг
Техническое хранилище или доступ необходимы для создания профилей пользователей с целью отправки рекламы или отслеживания пользователя на веб-сайте или нескольких веб-сайтах в аналогичных маркетинговых целях.