Página » Sin categoría » Ortopedia computerizada combinada en la rehabilitación de maxilares: sinergia de navegación, robótica y fotogrametría en protocolo quad zygoma
Ortopedia computerizada combinada en la rehabilitación de maxilares: sinergia de navegación, robótica y fotogrametría en protocolo quad zygoma
«`html
La implantología moderna recurre cada vez más frecuentemente a la sinergia de diferentes tecnologías de navegación, seleccionando el método más eficaz para cada escenario clínico. El caso presentado demuestra un enfoque integral: navegación dinámica para la instalación de implantes cigomáticos en el maxilar superior, colocación de implantes asistida por robot en la mandíbula y fotogrametría para protesificación inmediata.
La implantología asistida por computadora (CAIS) ha dejado de ser la única tecnología y se ha transformado en un flujo de trabajo integral centrado en el plan de tratamiento digital. Incluye tres modalidades de ejecución diferentes: plantillas quirúrgicas estáticas, navegación dinámica y sistemas robotizados autónomos, cada una con su propio perfil de precisión, requisitos de capacitación del especialista y conveniencia anatómica. El consenso internacional confirma que todas las técnicas guiadas mejoran la precisión de la colocación de implantes en comparación con la técnica manual, sin embargo, la ventaja clínicamente significativa se logra mediante la concordancia del método con la complejidad específica de la tarea quirúrgica y las necesidades del paciente, y no por la aplicación universal de una única técnica.
Escenario clínico
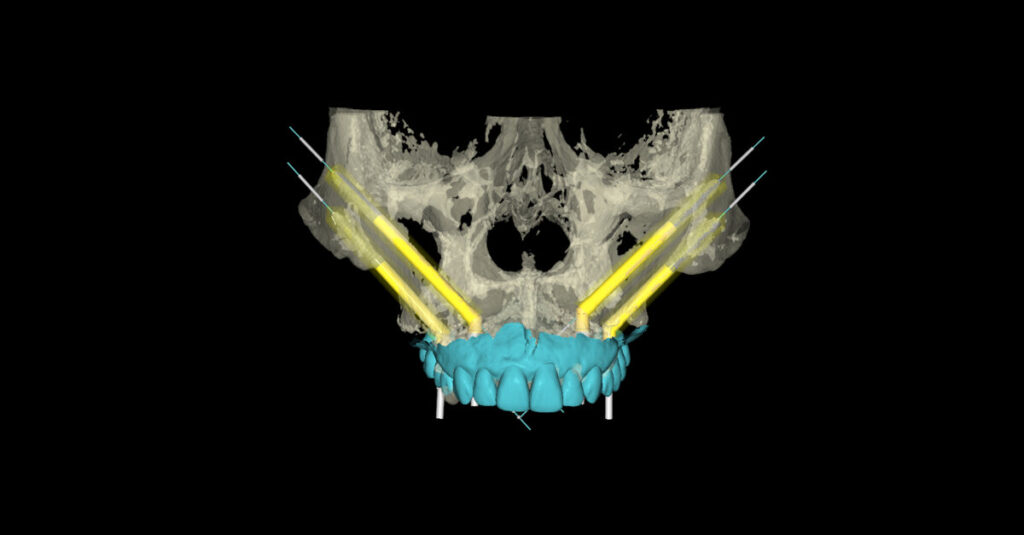
Un paciente de 59 años acudió a tratamiento con edentulismo terminal de ambas arcadas, complicado por neumatización bilateral de los senos maxilares. Esta condición excluyó el uso de implantes cortos u oblicuos y requirió la aplicación del protocolo quad zygoma (cuatro implantes cigomáticos) en el maxilar superior. La anatomía de ambos arcos permitía un enfoque escalonado: las trayectorias largas anguladas de los implantes cigomáticos cerca de la órbita y la base del cráneo requerían apoyo navegacional completo con control del cirujano, mientras que las osteotomías estandarizadas de la mandíbula eran una buena candidata para la preparación autónoma asistida por robot.
Protocolo quirúrgico
En el maxilar superior se instalaron cuatro implantes cigomáticos NobelZygoma 45° bajo navegación dinámica (X-Guide). La fijación inmediata de pilares multiunitarios permitió utilizar fotogrametría intraoral (FastMap) para captar directamente la posición espacial de los cuatro elementos sin la impresión tradicional, lo cual es crítico para la fabricación precisa de la prótesis provisional.
A los 11 días se realizó la cirugía mandibular utilizando el robot Yakebot. El sistema ejecutó autónomamente la osteotomía e instalación de cuatro implantes clásicos Straumann BLX bajo control continuo del cirujano. La fotogrametría se aplicó también aquí para el registro de los implantes a nivel del pilar.
Las prótesis provisionales se entregaron al cuarto día después de la cirugía del maxilar superior y al tercer día después de la cirugía de la mandíbula. Las prótesis definitivas (metalocerámicas, atornilladas) se fabricaron a los 6,5 meses.
Complicaciones y resultado clínico
El período postoperatorio se complicó por dos episodios de sinusitis maxilar. El primero se manifestó a la octava semana con una comunicación oroantral en la zona del implante #26, se manejó de forma conservadora sin extracción del implante. El segundo, menos severo, se resolvió después de antibioticoterapia por vía oral antes de la entrega de las prótesis definitivas.
En el control de seguimiento a los 16 meses, los ocho implantes permanecían estables. Ambas prótesis funcionaban sin alteraciones; solo se encontraron depósitos locales de cálculo y daño menor del acceso de los tornillos, ambos requiriendo mantenimiento de rutina. La sinusitis y las complicaciones de partes blandas no reaparecieron.
Integración de la fotogrametría en el flujo de trabajo digital
La fotogrametría en este caso cumplió un papel frecuentemente subestimado: el registro de cuatro trayectorias fuertemente divergentes de implantes cigomáticos mediante impresión tradicional es técnicamente complejo y propenso a distorsiones. La integración de la fotogrametría en el proceso de navegación aceleró el flujo de trabajo, redujo el tiempo de tratamiento y eliminó la necesidad de dispositivos adicionales. La captura directa de la posición espacial de los elementos en la cavidad oral proporcionó la precisión elevada necesaria para la protesificación inmediata en implantes de orientación compleja.
Sinusitis en el protocolo quad zygoma: significado clínico
La sinusitis identificada clínicamente es concordante con el perfil de complicaciones conocido del protocolo quad zygoma en series a largo plazo, donde la inflamación de los senos y la reacción orofacial local son eventos frecuentemente encontrados. La invasión de cuerpos extraños en el seno maxilar, especialmente con senos neumatizados y la necesidad de usar implantes cigomáticos, conlleva riesgo de contaminación microbiana. El tratamiento conservador sin extracción del implante demostró ser efectivo en este caso, sin embargo, el monitoreo a largo plazo sigue siendo obligatorio para los pacientes después de reconstrucciones con quad zygoma.
Limitaciones y perspectivas
El estudio está limitado por el análisis retrospectivo de un único caso clínico; los datos comparativos prospectivos siguen siendo necesarios para establecer las ventajas relativas del enfoque combinado con múltiples modalidades CAIS en un único programa de tratamiento. Sin embargo, la experiencia práctica demuestra que la sinergia de la navegación dinámica, el fresado asistido por robot y la fotogrametría permite optimizar los resultados de la rehabilitación completa en las anatomías más complejas.
Utilizamos cookies para mejorar el rendimiento del sitio web, analizar el tráfico y personalizar el contenido. Puedes aceptar todas las cookies o personalizar su uso. Obtén más información en nuestra Política de Cookies
Funcional
Siempre activo
El almacenamiento o acceso técnico es estrictamente necesario para el fin legítimo de hacer posible el uso de un determinado servicio expresamente solicitado por el suscriptor o usuario, o únicamente para realizar la transmisión de un mensaje a través de una red de comunicaciones electrónicas.
Preferencias
El almacenamiento o acceso técnico es necesario para la finalidad legítima de almacenar preferencias no solicitadas por el abonado o usuario.
Estadísticas
Almacenamiento técnico o acceso utilizado únicamente con fines estadísticos.El almacenamiento o acceso técnico se utiliza exclusivamente con fines estadísticos anónimos. Sin una citación judicial, el cumplimiento voluntario de su proveedor de servicios de internet o registros adicionales de un tercero, la información almacenada o recuperada únicamente para este fin no suele utilizarse para identificarle.
Marketing
El almacenamiento o acceso técnico es necesario para crear perfiles de usuario con el fin de enviar publicidad o para rastrear a un usuario en un sitio web o varios sitios web con fines de marketing similares.